Pablo Lima Orrego tiene 22 años, acaba de graduarse en Ingeniería Mecánica en la Universidad de Extremadura, y ha hecho algo que muy pocos estudiantes pueden contar. Su Trabajo de Fin de Grado no es un informe sobre vigas o un análisis de materiales. Es un dron con un brazo robótico impreso en 3D, inspirado en los tentáculos de un pulpo, capaz de agarrar objetos en pleno vuelo. La calificación: un 10 con propuesta de matrícula de honor .
La historia empieza, como tantas otras, con una frustración. Los drones vuelan muy bien, pero agarrar cosas mientras vuelan es otro cantar. Las turbulencias, las geometrías desconocidas del entorno, la inestabilidad natural de un objeto suspendido en el aire. Los brazos robóticos rígidos convencionales añaden peso, reducen la autonomía de la batería y transmiten cualquier impacto directamente al chasis, desestabilizando el vuelo. Pablo lo sabía. Y en lugar de intentar resolver el problema con más motores, más sensores o más rigidez, hizo algo distinto: miró a la naturaleza.
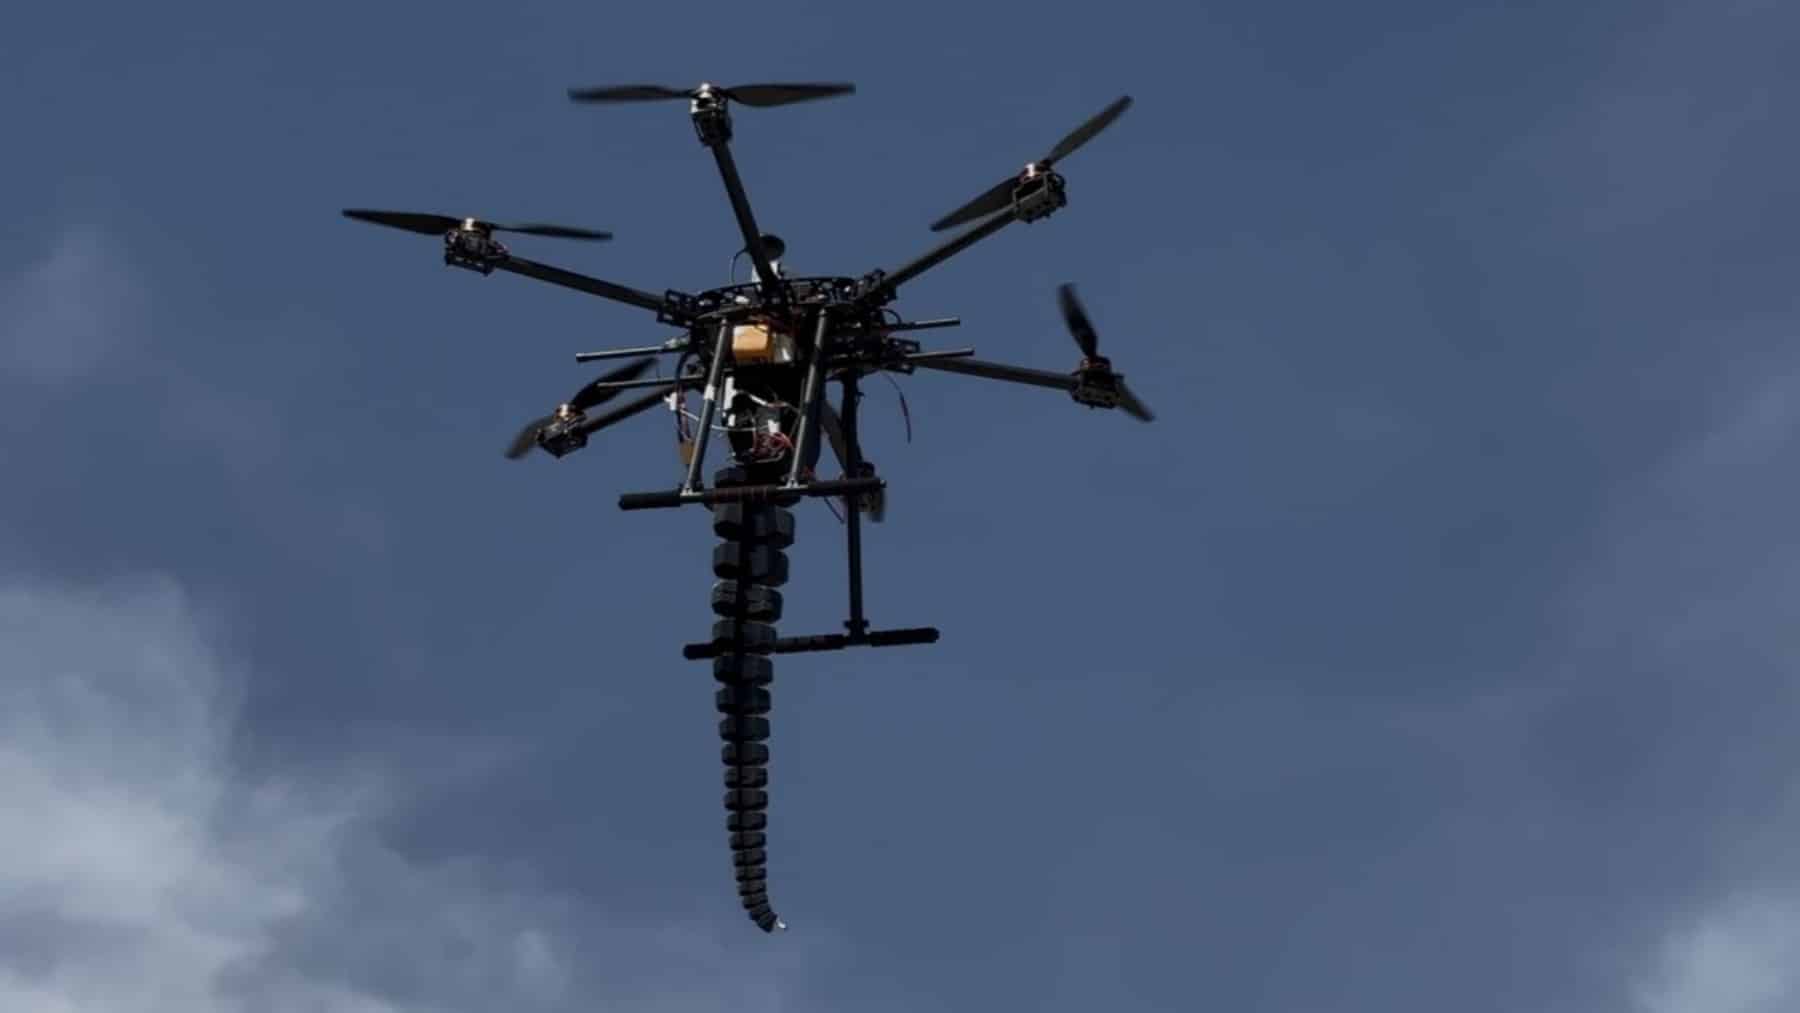
Los pulpos llevan millones de años agarrando cosas en entornos complicados sin necesidad de un brazo rígido. Sus tentáculos son blandos, flexibles, se adaptan a cualquier forma, absorben los impactos. Pablo se preguntó si podría hacer lo mismo con un dron. Y lo hizo. Diseñó un brazo en espiral logarítmica que funciona como un tentáculo, impreso en 3D con filamento flexible, accionado por tendones de hilo, con la electrónica situada junto al centro de gravedad del dron para no desestabilizarlo. El resultado agarra un cubo en pleno vuelo sin que la aeronave se tambalee.
Su director de proyecto, José Luis Herrero Agustín, lo resume con honestidad: el proyecto era complejo porque Pablo es ingeniero mecánico, y el trabajo requería también electrónica, electricidad y programación. Hubo que darle formación adicional. Pero el resultado está ahí, volando.
Un brazo que no es rígido, sino blando
La clave del invento está en la geometría del brazo. No es un tubo recto con una pinza en el extremo. Es una espiral logarítmica, una forma que aparece en la naturaleza en caracolas, girasoles y tentáculos de pulpo. Esa geometría permite que el brazo absorba los impactos y ofrezca un agarre envolvente, que compensa cualquier imprecisión mientras el dron se mantiene suspendido en el aire. Pablo lo describe como «un manipulador aéreo blando».
«Es un agarre universal, es decir, puede agarrar cualquier tipo de forma, porque está inspirado en el tentáculo de un pulpo», explica el estudiante. Un cubo, una botella, una herramienta, una fruta. El brazo se adapta a lo que encuentra, en lugar de necesitar una pinza específica para cada objeto. Eso es lo que hace un tentáculo: envolver, no atrapar.
El accionamiento también es distinto. En lugar de motores situados en el extremo del brazo, que añadirían peso lejos del centro de gravedad y desestabilizarían el dron, Pablo utilizó tendones de hilo. Los actuadores y toda la electrónica de control quedan junto al centro de gravedad de la aeronave. El brazo, en sí, es solo una estructura ligera impresa en 3D con filamento flexible. Así, el dron se mantiene completamente estable.
Un solo mando para el dron y el brazo
Uno de los detalles que más complicó el proyecto, y que Pablo destaca como lo más difícil, fue integrar el control del brazo con el del dron en un solo mando. No quería dos mandos, ni un acople adicional, ni un operador extra. Quería que la misma persona que pilota el dron pudiera manejar el brazo sin soltar los controles de vuelo.
Para lograrlo, el brazo cuenta con sus propios componentes electrónicos a bordo: un Arduino y un driver L298N. Ese sistema se comunica con la controladora de vuelo Pixhawk, lo que permite operar el brazo en remoto de forma segura y sin interferir en el vuelo . Pablo no tenía formación previa en programación ni en electrónica, así que tuvo que aprenderlo sobre la marcha. «Para mí ha sido difícil porque he tenido que aprender muchísimo, pero encantado porque ahora, pues, sé mucho más que antes», cuenta .
El proceso de desarrollo pasó por todas las etapas. Primero, el diseño en CAD del brazo. Después, la optimización de los parámetros de impresión 3D para el filamento flexible. Luego, el montaje en el laboratorio, las pruebas estáticas, los primeros vuelos sin carga. Y finalmente, los ensayos de vuelo real, en los que el dron agarró cargas como un cubo. Funcionó.
Un ingeniero mecánico que tuvo que ser también electrónico y programador
José Luis Herrero Agustín, director del proyecto, explicó que el trabajo fue complejo porque Pablo es ingeniero mecánico, y el proyecto requería conocimientos de electrónica, electricidad y programación informática. Hubo que darle formación adicional en esas áreas. No es un detalle menor. En el mundo real de la ingeniería, los proyectos rara vez respetan las fronteras entre disciplinas. Un problema puede empezar siendo mecánico y terminar siendo eléctrico, informático o de control. Pablo tuvo que cruzar esas fronteras para llevar su idea hasta el final.
El resultado es un dron que no es solo un dron. Es un sistema robótico aéreo con capacidad de manipulación. Y eso abre un abanico de aplicaciones que Pablo reconoce que aún no ha explorado del todo. «Tiene utilidades infinitas, con seguridad muchas más de las que se me han ocurrido hasta ahora», dice . Entre las que menciona: desplazar mercancías, recoger muestras en entornos peligrosos, operar en zonas de difícil acceso. Y también, aunque no le guste decirlo en voz alta, usos militares. Es una tecnología que, como casi todas, puede servir para ayudar o para dañar.
Lo que falta por demostrar
El dron de Pablo funciona. Lo ha demostrado en vuelo. Pero es un prototipo de laboratorio, no un producto comercial. Hay preguntas que quedan por responder.
La primera es la autonomía. El brazo en sí es ligero, pero el sistema de control, los servos que accionan los tendones, el Arduino, el driver, todo eso consume energía. ¿Cuánto tiempo puede volar el dron con el brazo operativo? ¿Cuánto peso puede levantar? El proyecto no especifica esos datos.
La segunda es la fiabilidad. Un brazo impreso en 3D con filamento flexible es barato y fácil de fabricar, pero ¿cuántos ciclos de apertura y cierre soporta antes de fatigarse? ¿Cómo se comporta con viento, lluvia, polvo? Los entornos reales son más duros que un laboratorio.
La tercera es el control. Manejar un dron y un brazo con el mismo mando suena bien en teoría, pero en la práctica requiere mucha práctica por parte del operador. ¿Es intuitivo? ¿Cuánto tiempo tarda alguien en aprender a usarlo con soltura? El proyecto no lo dice.
Y la cuarta es la propiedad intelectual. Pablo ha hecho su TFG, ha aprobado con matrícula, y probablemente seguirá su carrera. ¿Alguien va a desarrollar esto comercialmente? ¿Hay patente? ¿Hay interés industrial? Esas preguntas no tienen respuesta todavía.
Lo que sí tiene respuesta es la calificación: un 10 con propuesta de matrícula de honor. Y una lección que va más allá de la nota. A veces, para resolver un problema de ingeniería, no hace falta inventar algo nuevo. Basta con mirar a la naturaleza, que lleva millones de años resolviéndolo.